 Экосистема AI Vibe


Симуляция pick-and-place: агент пишет Python в Isaac Sim 6.2
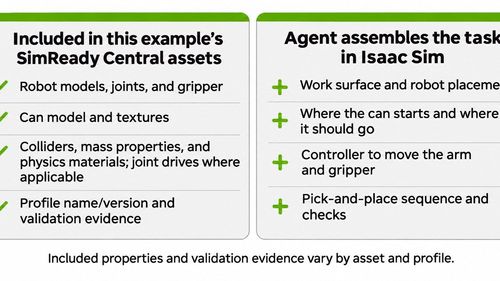
В Isaac Sim 6.2 сцену можно собирать и гонять не только из GUI: в walkthrough NVIDIA показала учебный pick-and-place , рука UR17G, хват Robotiq 2F-140 и банка из SimReady Central на Hugging Face, а артикуляцию и контроллер пишет агент через удалённый Python-сервер и Agent Skills. SimReady , OpenUSD-ассеты с уже прописанными коллизиями, массой, суставами и приводами. SimReady Foundation связывает профиль сценария, нужные фичи и проверки настроек; для этой задачи отчёты валидации идут по Robot-Body 4.0.0 и Robot-Gripper 3.0.0 с прохождением PhysX driven-joint. Три шага Скачать три пакета из SimReady Central и сохранить папки целиком, чтобы пути к .usda не разъехались. Запустить ./isaac-sim.sh --enable isaacsim.code_editor.python_server , дать агенту локальные пути к USD и подключить skills из документации Isaac. В примере , GPT-6 Sol, но подойдёт любая модель, которая выполняет Python против симулятора. Промптом запустить контактный захват банки, перенос на целевую метку и проверку ошибки укладки. Skills в примере На сборку идут isaac-sim-remote и usd-articulation , на движение и физику сценария , manipulation-ik и physics-simulation . Агент смотрит лимиты суставов и валидирует артикуляцию; в тексте отдельно советуют сверить дифф кода и картинку в симе до того, как менять задачу под себя. Чеклист до старта Суставы: лимиты и drive settings руки и хвата. Движение: короткий ход руки, открытие и закрытие хвата. Контакт: банка стоит на рабочей поверхности и не проваливается. В демо горизонтальный захват с потолком усилия привода 2 N·m , подобрано в тестах симуляции, не по спецификации Robotiq; без зрения, по фиксированным точкам. Успех относится к этой сцене, а не к реальному роботу с другой нагрузкой или позой объекта. Источник: Build a Robot Pick-and-Place Simulation with SimReady Assets .