 Экосистема AI Vibe
Microduck: ходьба в Isaac Lab 3.0, ONNX и соревнования на Hugging Face Hub
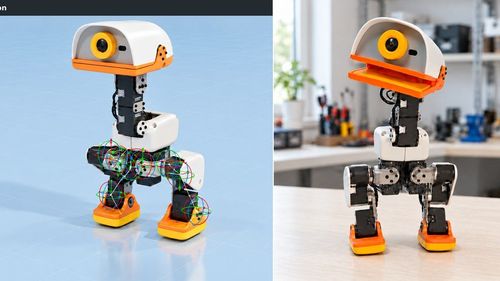
Открытый двуногий Microduck от Pollen Robotics и Hugging Face можно натренировать в Isaac Lab 3.0 на тысячах параллельных симуляций на GPU, сохранить политику в ONNX и запустить ту же модель на физическом роботе или прогнать в Microduck Arena на Hugging Face Hub. На вход политики , 61 наблюдение, на выход , 14 целевых позиций суставов. При переносе с Newton на железо нельзя менять порядок нормализации и масштаб команд: в симе робот шёл уверенно, на ковре , нет, если интерфейс разъехался с обучением. Симуляция и обучение Isaac Lab уже поставляет модель Microduck, сцену, награды и доменную рандомизацию , массу, трение, люфт редуктора, задержки. Стартуют с ровной ходьбы; задача rough добавляет лестницы, склоны и неровный грунт. Для сервоприводов в туториале берут Newton с пресетом backlash; в конфигурации с rough terrain и распределением на 16 GPU авторы указывают до 1,25 млн шагов в секунду. Типичный прогон , 4096 сред и библиотека rsl_rl, задача вроде IsaacContrib-Velocity-Rough-MicroDuck. ONNX и деплой После оценки в playback RSL-RL складывает в каталог exported/ файлы policy.pt и policy.onnx ; onboard runtime Microduck читает ONNX. Дальше , копирование на хост робота и загрузка через CLI: scp exported/policy.onnx microduck@ROBOT_HOST:/home/microduck/my_walking.onnx sudo robotctl policy load walk /home/microduck/my_walking.onnx состояние , robotctl monitor , откат , sudo robotctl policy reset walk Hub и Arena Экспорт можно выложить на Hugging Face Hub с карточкой модели и конфигом обучения. Microduck Arena , Space для сравнения политик на общих челленджах: принимаются модели с 61 наблюдением и 14 действиями, размер файла до 64 МиБ. В Isaac Lab 3.0 дальше предлагают усложнять рельеф, подключать камеру головы для perception-задач и собирать свои среды через project generator. Источник: Train in Simulation, Deploy on a Real Robot: Microduck with Isaac Lab 3.0 .